Свойства адаптивной системы
Так как T- и B-системы описываются уравнениями, имеющими одинаковую структуру, то в дальнейшем будем рассматривать систему
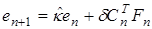 , (16)
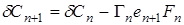 , (17)
где 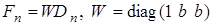 .
Сначала приведем общий результат для системы (16), (17). Предположим, что вектор  принадлежит множеству
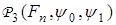 , т. е. удовлетворяет условиям леммы идентифицируемости с числами
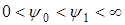 :
 ,
где  ;
 ,
 — соответственно определитель и максимальное собственное число матрицы
 ;
 — след матрицы
 .
Пусть 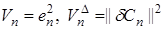 ,
 ,
 ,
 — единичная матрица,
 .
Тогда для системы (16), (17) справедлива
Теорема 3.4.Пусть выполняются условия: а)  ; б)
 ; в)
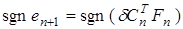 ; г) параметр
 является таким, что
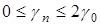 , где
 — некоторое число. Тогда все траектории системы (16), (17) ограничены и справедливы оценки
 , (18)
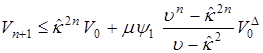 , (19)
где 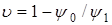 ,
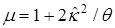 ,
 .
Для системы (16), (17) вектор 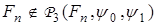 , поэтому условия теоремы не выполняются. Ниже условия устойчивости приводиться не будут.
Пример. Рассматривается динамическая система (1), (2) второго порядка с  ;

 ,

 ,. Вход и неопределенность имеют вид:
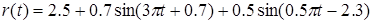 ,
 .
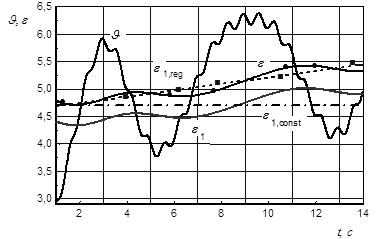
Рис. 2. Определение пороговой функции после применения фильтра  c различной структурой
Для настройки параметров моделей применялись алгоритмы (13), (15) с матрицами
 ,
 ,
где  — евклидова норма вектора
 ,
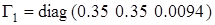 ,
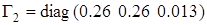 .
Порог  определялся на основе анализа множества
 . Соответствующие результаты приведены на рис. 2, 3.

Рис. 3. Изменение ошибки определения пороговой функции  для фильтра с бесконечной импульсной характеристикой
Рис. 2 отражает работу низкочастотных фильтров с различной структурой по сглаживанию процесса  :
 — выход фильтра первого порядка с бесконечной импульсной характеристикой (БИХ);
 — результат коррекции на основе результатов сглаживания функции
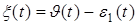 с помощью фильтра
 ; применение сглаживающих фильтров с конечной импульсной характеристикой (КИХ):
 — выход фильтра с регрессионной структурой,
 — выход фильтра, параметры которого выбирались на основе обработки вариационного ряда процесса .

Рис 4.. Настройка параметров  моделей (11), (14)
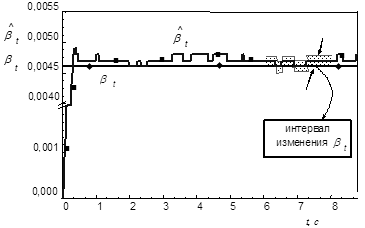
Рис. 5. Оценка параметра  c помощью модели (11)
На рис. 3 приведены результаты определения ошибки работы низкочастотного фильтра c БИХ с помощью фильтра с КИХ  , имеющего регрессионную структуру. Величина
 в (10) равнялась 0.25. Так как функция
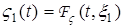 не удовлетворяла условию (10), то была осуществлена коррекция
 в соответствии с алгоритмом, приведенным в разделе 1.3. Результирующая функция порога показана на рис. 2. Рис. 3 отражает также изменение ошибки
 определения порога
 , полученной с помощью регрессионного фильтра.
Результаты идентификации параметров T- и B-систем представлены на рис. 4 - 6. Для идентификации использовались данные  , полученные в результате классификации множества с применением фильтра с КИХ, параметры которого определялись на основе обработки вариационного ряда .

Рис. 6. Настройка параметров 
Итак, предложен подход к оценке параметрических ограничений и ограничений на неопределенность в условиях неопределенности. Получены модели и адаптивные алгоритмы для идентификации верхней и нижней границ области параметрических ограничений. Исследованы свойства адаптивной системы при несоблюдении условия возбуждения для информационной матрицы системы (1), (2).
2. Идентификация параметрических ограничений
статических объектов
Дата добавления: 2017-02-13; просмотров: 1225;
Поиск по сайту
Узнать еще
- Cимпатическая нервная система. Центральный и периферический отдел симпатической нервной системы.
- I.2. Антигены системы АВ0. Генетика. Структура
- I.2.1 ПЕРВЫЙ ЗАКОН НЬЮТОНА. ИНЕРЦИАЛЬНЫЕ СИСТЕМЫ ОТСЧЁТА.
- I.2.1 ПОЛНАЯ И ВНУТРЕННЯЯ ЭНЕРГИЯ СИСТЕМЫ. ТЕПЛОТА И РАБОТА
- I.3. Антитела системы АВ0
- I.5.4 НЕИНЕРЦИАЛЬНЫЕ СИСТЕМЫ ОТСЧЁТА. СИЛЫ ИНЕРЦИИ
- II. ЭЛЕКТРИЧЕСКИЙ ДИПОЛЬ. ДИПОЛЬНЫЙ МОМЕНТ СИСТЕМЫ ЭЛЕКТРИЧЕСКИХ ЗАРЯДОВ
- III. Избирательные системы.
Публикации по технике и механике
Публикации по биологии
Публикации по информатике
Публикации по строительству
Публикации по физике
Публикации по химии
Публикации по электронике
Публикации по искусству
Публикации по географии
Публикации по медицине