Максимальный синхронизирующий момент
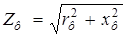 .
Если предположить отсутствие насыщения магнитной цепи, то Фвп= kфUв. Поскольку Еm=4,44fWфkоФвп, то Еm = keUв. С учетом этих соотношений можно записать Мm = kUв 2sinj2/Zф.
В свою очередь sinj2 = xф/Zф, где
Тогда окончательное значение максимального синхронизирующего момента будет
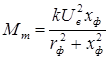 (5.3)
Из формулы (5.3) видно, что максимальный синхронизирующий момент в сильной мере зависит от напряжения возбуждения и от соотношения активного и реактивного сопротивления вторичной цепи. Его наибольшее значение найдем из условия dMm/dxф=0, решив которое получим xф=rф. Таким образом, максимальный синхронизирующий момент будет наибольшим при равенстве активного и реактивного сопротивления вторичной цепи.
25.2. Факторы, влияющие на точность работы сельсинов
в индикаторном режиме
В реальных условиях угол поворота сельсина–приемника немного отличается от угла поворота сельсина–датчика, т.е. точность передачи угла не является абсолютной. Различают статическую и динамическую точности. К тому же для датчика и приемника ее определяют по разному.
Статическая точность сельсина–приемника характеризуется погрешность Dq, которая определяется как полу сумма максимального положительного qmax+ и максимального отрицательного qmax– отклонений ротора приемника от соответствующего положения ротора датчика за один оборот в установившемся режиме:
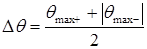 .
По величине погрешности Dq индикаторные сельсины–приемники делятся на четыре класса точности: I класс – Dq<030'; II класс – Dq<45'; III класс – Dq<060'; IV класс Dq <90'.
Точность работы сельсинов–приемников в индикаторном режиме определяется рядом факторов, главными из которых являются: 1) удельный синхронизирующий момент – Муд; 2) момент сопротивления на валу – Мсп; 3) добротность – Д; 4) время успокоения – tу.
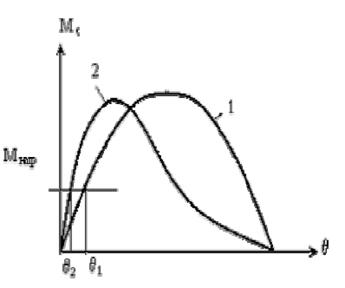
Рис.
Удельный синхронизирующий момент – это момент при угле рассогласования в один градус. Он является важнейшим фактором, определяющим точность работы, ибо именно он, а не максимальный синхронизирующий момент, определяет чувствительность системы передачи угла. Действительно, чем выше Муд, тем выше крутизна начальной части характеристики Mс=f(q), тем меньше ошибка рассогласования, в чем легко убедится, рассматривая рис. 5.10. Поскольку Муд= Mmsin10, все сказанное про Мm справедливо и для Муд, т.е. его зависимость от U2 и соотношения rф и xф.
Большую крутизну начальной части характеристики Mс=f(q) имеют, как правило, явнополюсные сельсины, поэтому для работы в индикаторных схемах целесообразнее применять сельсины указанной конструкции. В этом, в явнополюсности, состоит первое отличие индикаторных сельсинов от трансформаторных.
Часто от одного датчика работает несколько приемников. В этом случае удельный момент каждого сельсина–приемника будет
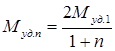 ,
где n – число приемников; Муд.1– удельный момент при работе "один на один".
Момент сопротивления. Поскольку в индикаторных схемах на приемной оси небольшой момент сопротивления, то данный фактор в основном определяется моментом сопротивления в самом сельсине–приемнике. В бесконтактных сельсинах он зависит от качества сборки и изготовления сельсина, от качества и чистоты подшипников. В контактных сельсинах к этим обстоятельствам добавляются чистота и состояние скользящих контактов, давление щеток на кольца и т.п.
Добротность есть интегральный показатель точности работы сельсина–приеника. Она равна Д=Муд/Мсп. Чем выше добротность, тем выше точность работы системы.
Время успокоения – время, в течение которого ротор приемника останавливается после вывода его из согласованного положения на  . В современных сельсинах оно составляет 0,5 – 1,5 с, что достигается установкой электрических или механических демпферов. Наличие таких демпферов отличает сельсины–приемники от сельсинов– датчиков.
Следует сказать, что на точность работы влияют некоторые факторы технологического и конструкционного характера, такие например, как электрическая и магнитная асимметрия, высшие гармоники магнитного поля, механический небаланс ротора и ряд других. Бороться с ними можно путем тщательного изготовления каждой детали и всего сельсина в целом, выполнением скоса пазов, выбором благоприятного соотношения числа зубцовых делений в пределах полюсной дуги, применением специальных (синусных) обмоток, веерообразной шихтовкой.
Точность сельсинов–датчиков определяется иначе, чем сельсинов–приемников. За ошибку датчика принимают ошибку асимметрии, т.е. отклонение фактических положений ротора, в которых ЭДС равна нулю, от теоретических, отстоящих друг от друга на  . Ее, как и у приемника, определяют полу суммой положительных и отрицательных отклонений за один оборот ротора. В зависимости от погрешности сельсины–датчики подразделяют на семь классов точности: от Dq<1' для I класса до Dq<30' для VII класса точности.
Динамическая точность сельсина–приемника является разностью угловых положений датчика и приемника при вращении датчика с постоянной или переменной скоростью. Динамическая точность заметно меньше статической, поскольку кроме трансформаторной ЭДС в обмотках синхронизации наводятся ЭДС вращения, создающие дополнительные токи и моменты, ухудшающие работу индикаторной схемы.
Дата добавления: 2022-02-05; просмотров: 516;
Поиск по сайту
Узнать еще
- Акушерское пособие складывается из четырех моментов.
- Аналітичне визначення головного вектора та головного моменту
- Анализ аварийных моментов, для устранения которых требуется вмешательство технического персонала
- Аэродинамическая сила и ее момент.
- Б) Сейсмический момент и шкала Канамори
- Балочные системы. Определение реакций опор и моментов защемления
- В нашей задаче моменты сопротивления следующие
- В плоскости стыка силами и моментоми
Публикации по технике и механике
Публикации по биологии
Публикации по информатике
Публикации по строительству
Публикации по физике
Публикации по химии
Публикации по электронике
Публикации по искусству
Публикации по географии
Публикации по медицине