Параметрические модели динамических систем
Параметрический подход является доминирующим в теории идентификации. Естественно, что параметрические модели применяются в адаптивных системах идентификации и управления. Широкое распространение параметрического подхода объясняется, во-первых, самим развитием теории автоматического управления, во-вторых, попыткой описать в виде моделей физические процессы, протекающие в объекте, в-третьих, алгоритмизацией исследуемых процессов.
Введение параметров в модель позволяет отразить структуру, организацию элементов в объекте, их взаимосвязь. О работоспособности объекта, прежде всего, судят по пределам изменения его параметров. И, наконец, только благодаря параметрическому представлению удалось решить задачу управления в условиях неопределенности.
Параметрический подход неразрывно связан с методами построения и реализации моделей, зависящих от параметров. Как правило, математическая модель строится для описания каких-либо процессов, протекающих в объекте, или изучения явлений различной природы. В теории автоматического управления математические модели отражают причинно-следственные связи между наблюдаемыми переменными в пространстве «вход-выход».
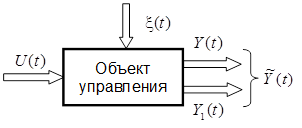
Рис. 1.1. Блок-схема объекта управления
Объект, рассматриваемый с точки зрения вход-выходных соотношений, обычно представляется в виде, показанном на рис. 1.1. Здесь  вектор наблюдаемых переменных, который для большинства объектов управления можно записать в виде [58]
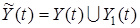 ,
где  — непосредственный выход объекта,
 — вектор косвенных переменных, по которым можно судить о состоянии объекта,
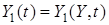 .
Пространство входных переменных также можно разбить на два подмножества: управляющих переменных  и переменных
 (возмущений), изменяющихся по независимым от нас и в общем случае априори неизвестным причинам.
 отражает влияние внешней среды на объект и может носить случайный характер. Некоторые переменные из поддаются контролю (контролируемые возмущения) и используются для решения задач управления, другие являются вредными и по отношению к объекту могут рассматриваться как шум. В задачах идентификации предполагается, что влияние среды на объект проявляется в виде некоторого шума (помехи).
Причинно-следственные связи в объекте на множестве экспериментальных данных 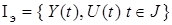 можно описать с помощью математической модели
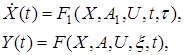 (1.2)
где  — вектор состояния,
 — некоторый интервал времени (временная задержка),
 ,
 — нелинейные операторы, структура которых известна с точностью до векторов неизвестных параметров
 ,
 , принадлежащих ограниченной, но априори неизвестной области
 . Векторы
 ,
 могут быть постоянными или изменяться с течением времен
 неизвестным образом. Вектор
 в данной записи характеризует внутренней состояние объекта, а
 является выходом.
Уравнение (1.2) представляет общую запись процессов, протекающих в объекте, в параметрической форме. Из (1.2) можно получить различные виды параметрических представлений за счет изменения или преобразования аргументов или вида операторов , . Данное представление справедливо как для динамических, так и статических объектов. Для динамических объектов из (1.2) можно получить модель в пространстве состояний. При этом первое уравнение описывает эволюцию внутреннего состояния объекта (модель состояния), а второе — процесс измерения (модель наблюдения). Рассмотрим некоторые частные случаи уравнения (1.2), которые соответствуют часто применяемым параметрическим моделям в системах управления.
Наиболее общим классом параметрических моделей являются динамические, которые можно разделить [10] на безынерционные и инерционные. Предлагаемая классификация основана на анализе и использовании информации  , наблюдаемой на некотором интервале
 и наиболее полно соответствует проблеме идентификации. Обычно к динамическим относят модели, описывающие процессы, обладающие свойством инерционности. Под инерционностью понимают реакцию объекта на входное воздействие. В такой трактовке понятие инерционности (динамизма) ассоциируется с парой
 объекта. Безынерционные динамические модели включают в себя еще одну переменную — время, которое в некоторых случаях может выступать и как входная переменная, и как переменная, отражающая предысторию объекта. Учитывая приведенные рассуждения, динамическую модель можно представить следующим образом.
Введем переменную 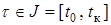 и будем полагать, что
 . Тогда из уравнения (1.2) можно получить динамическое представление в пространстве

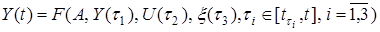 , (1.3)
где  .
Из (1.3) видно, что динамические свойства объекта могут определяться как собственно его внутренней структурой, так и динамическими свойствами входа  и помехи . Рассмотрим некоторые частные случаи (1.3).
Дата добавления: 2017-02-13; просмотров: 1843;
Поиск по сайту
Узнать еще
- Arthropoda. Клещи. Систематика. Морфология. Медицинское значение.
- Arthropoda. Паукообразные. Систематика. Географическое распространение. Морфология. Скорпионы. Пауки. Медицинское значение.
- Arthropoda..Систематика.Насекомые.Морфология.Классификация.Медицинское значение.
- Arthropoda.Систематика.Блохи.Виды блох.Географическое распространение.Морфология,развитие,патогенное действие.Медицинское и эпидемиологическое значение.Меры борьбы.
- Arthropoda.Систематика.Мошки,мокрецы,слепни,оводы.Географическое распространение.Морфология,развитие,патогенное действие.Медицинское значение,меры борьбы.
- Arthropoda.Систематика.Тараканы и мухи.Географическое распространение.Основные представители.Морфология,развитие,патогенное действие.Медицинское знаение.Меры борьбы.
- Cимпатическая нервная система. Центральный и периферический отдел симпатической нервной системы.
- Cистеми числення і способи переведення чисел із однієї системи числення в іншу
Публикации по технике и механике
Публикации по биологии
Публикации по информатике
Публикации по строительству
Публикации по физике
Публикации по химии
Публикации по электронике
Публикации по искусству
Публикации по географии
Публикации по медицине