Лабораторная работа №2
Цель работы: получить практические навыки настройки преобразователя частоты «Danfoss FC – 302», исследовать работу электропривода, выполненного по системе «преобразователь частоты – асинхронный двигатель» с законами регулирования класса  .
Общие положения
Основной выходной координатой силового привода является электромагнитный момент, значение которого для асинхронного двигателя при переменных значениях величины и частоты напряжения питания определяется по выражению
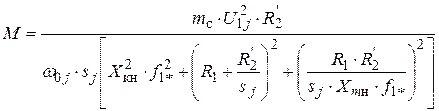 , (2.1)
где  – число фаз статора;
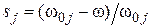 – скольжение;
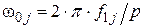 – синхронная угловая скорость;
 – угловая скорость асинхронного двигателя;
 – число пар полюсов;
 – регулируемое значение частоты переменного напряжения, подводимого к обмотке статора;
 – активное сопротивление фазы обмотки статора;
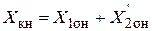 – индуктивное сопротивление короткого замыкания при номинальной частоте питающей сети;
 – индуктивное сопротивление рассеяния фазы обмотки статора при номинальной частоте питающей сети;
 – активное сопротивление фазы обмотки ротора, приведенное к обмотке статора;
 – индуктивное сопротивление рассеяния фазы обмотки ротора при номинальной частоте питающей сети, приведенное к обмотке статора;
 – фазное напряжение обмотки статора;
 – индуктивное сопротивление от главного поля при номинальной частоте питающей сети;
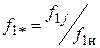 – относительное значение частоты питающего напряжения;
 – номинальное значение частоты напряжения статора асинхронного двигателя.
Зависимость (1.1) электромагнитного момента  асинхронного двигателя от скольжения
 называется механической характеристикой асинхронного двигателя.
Механическая характеристика асинхронного двигателя имеет критический момент  и критическое скольжение
 , которые определяются обычным способом, положив
 .
Тогда критический момент
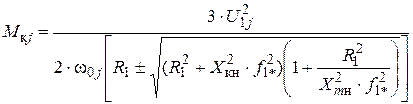 . (2.2)
Критическое скольжение
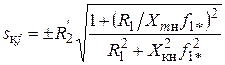 . (2.3)
Знак (+) означает, что критический момент и скольжение относятся к двигательному режиму, знак (-) – к генераторному режиму рекуперативного торможения.
В отличие от параметрических способов регулирования скорости, изменение частоты питающего напряжения асинхронного двигателя влияет, как на его синхронную скорость, так и на его реактивные сопротивления, которые меняются пропорционально изменению частоты
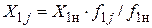 ;
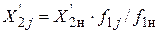 ; (2.4)
Если одновременно с частотой  изменять и переменное напряжение
 обмоток статора асинхронного двигателя, то появляется возможность реализовать в системах «преобразователь частоты – асинхронный двигатель» различные законы регулирования скорости. Для сравнительной оценки этих законов регулирования воспользуемся уравнением баланса мощностей асинхронного двигателя (без учета потерь в статоре):

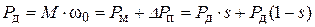 , (2.5)
где  – мощность, подведенная из сети;
 – мощность, преобразованная в механическую;
 – мощность потерь.
Из (1.5) следует, что при любом способе регулирования скорости асинхронного двигателя важно согласовать регулировочные механические характеристики двигателя с его нагрузкой.
По характеру зависимости момента механизма от его скорости –  можно выделить следующие механические характеристики производственных механизмов:
· не зависящая от угловой скорости механическая характеристика
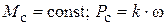 ; (2.6)
· нелинейно-спадающая механическая характеристика или работа с постоянной мощностью
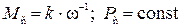 ; (2.7)
· нелинейно-возрастающая механическая характеристика или вентиляторная нагрузка
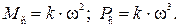 (2.8)
В частотно-регулируемых электроприводах переменного тока зависимости (2.6) – (2.8) можно сформировать и для электромагнитных моментов двигателей. Например, при постоянном моменте нагрузки 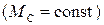 управление напряжением и частотой тока статора асинхронного двигателя должно осуществляться по закону
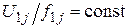 . (2.9)
При нелинейно-спадающей нагрузке  – закон управления напряжением и частотой принимает вид:
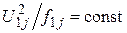 . (2.10)
Наконец, при «вентиляторной» нагрузке  напряжение и частота должны изменяться в соответствии с зависимостью
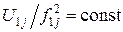 . (2.11)
Законы управления (3.9) – (3.11), связывающие напряжение, частоту и характер нагрузки, описываются формулой М.П. Костенко
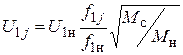 , (2.12)
где  – значение статического момента асинхронного двигателя при данной частоте
 (скорости вращения двигателя).
 – номинальное напряжение питающей сети;
Из (3.7) следует, что, например, для привода, работающего с постоянной мощностью, увеличение скорости в четыре раза приводит к уменьшению статического момента также в четыре раза. Тогда, в соответствии с (3.10) при увеличении скорости и частоты в четыре раза, напряжение необходимо уменьшить в два раза. При этом потери в стале и на намагничивание уменьшаются, а перегрузочная способность двигателя остается примерно постоянной:
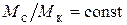 , (2.13)
где  – критический момент асинхронного двигателя;
– статический момент на валу асинхронного двигателя.
Управление двигателем, в соответствии с соотношением (2.12), при ненасыщенной магнитной системе позволяет также сохранить практически неизменным коэффициент мощности и абсолютное скольжение электропривода, при этом его КПД не зависит от скорости. В этом и заключается основное достоинство частотного управления.
Таким образом, для того, чтобы наиболее эффективно реализовать принципы частотного управления асинхронным двигателем, необходимо в соответствии с видом нагрузки на валу двигателя управлять напряжением, подводимым к статору, взаимосвязано с изменением частоты тока статора. Однако закон управления (2.12) справедлив только в первом аналитическом приближении, когда активным сопротивлением статора  можно пренебречь. В действительности при малых значениях частоты (
 <
 ) падение напряжения на сопротивлении
 существенно снижает величину напряжения, прикладываемого к контуру намагничивания и критический момент асинхронного двигателя уменьшается. При более точном анализе, учитывающем падение напряжения на сопротивлении , механические характеристики принимают вид, показанный на рис. 2.1. Так, например, при законе управления
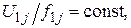 предполагающем постоянство критического момента, наблюдается его снижение при уменьшении частоты .
Электромеханическая характеристика асинхронного двигателя, определяющая зависимость приведенного тока ротора  от скольжения
 , рассчитывается по выражению:
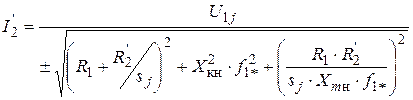 , (2.14)
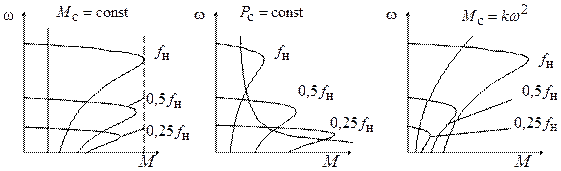
Рис. 2.1. Механические характеристики производственных механизмов
и электроприводов «преобразователь частоты – асинхронный двигатель»
Электромеханические характеристики  , построенные по (2.14) для трех законов регулирования класса
 , приведены на рис.2.2., где
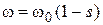 .
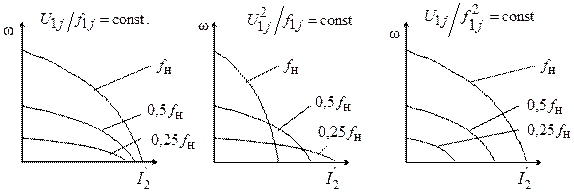
Рис.2.2. Электромеханические характеристики  для трех
законов регулирования класса 
Для короткозамкнутого асинхронного двигателя представляет интерес электромеханическая характеристика  , отражающая зависимость тока статора
 от скорости
 (скольжения s). Ток статора определяется путем сложения вектора тока намагничивания
 и вектора тока ротора
 . Полагая ток намагничивания асинхронного двигателя
 реактивным, ток статора I1 через приведенный ток ротора
 можно найти по формуле [4]
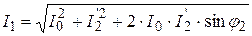 , (2.15)
где 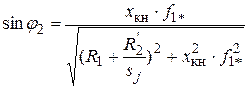 . (2.16)
Дата добавления: 2016-06-22; просмотров: 2305;
Поиск по сайту
Узнать еще
- I.2.1 ПОЛНАЯ И ВНУТРЕННЯЯ ЭНЕРГИЯ СИСТЕМЫ. ТЕПЛОТА И РАБОТА
- I.3.1 РАБОТА. МОЩНОСТЬ
- I.4.3 РАБОТА. МОЩНОСТЬ. ЭНЕРГИЯ ВРАЩАТЕЛЬНОГО ДВИЖЕНИЯ
- II.Работа с Internet Explorer (проводник)
- III. 3 РАБОТА И ЭНЕРГИЯ. ЗАКОНЫ СОХРАНЕНИЯ
- MS Word. Выделение текста. Понятие фрагмента текста. Способы форматирования фрагментов, работа с фрагментами (копирование, удаление, перемещение).
- Window - работа с окнами.
- А) Совместная работа элементов турбокомпрессора высокого давления.
Публикации по технике и механике
Публикации по биологии
Публикации по информатике
Публикации по строительству
Публикации по физике
Публикации по химии
Публикации по электронике
Публикации по искусству
Публикации по географии
Публикации по медицине