Исследование аналоговых автоматических
Систем управления
Требования к промышленным САУ. Задачей промышленной САУ является поддержание оптимального технологического режима в объекте управления. Заданные значения стабилизируемых технологических величин могут изменяться вручную или с помощью управляющей вычислительной машины (УВМ).
Возмущающие воздействия в промышленных САУ – изменение режимов работы агрегатов, изменение характеристик материальных и энергетических потоков и т.п. Синтез САУ ставит своей целью обеспечение заданных показателей качества регу-лирования при возмущениях заданного вида. Одной из задач при синтезе САУ яв-ляется определение значений параметров настройки регуляторов. Расчёт регулято-ров производится исходя из требования обеспечения оптимального качества регу-лирования.
Показатели качества регулирования. Устойчивость является необходимым условием работоспособности САУ, но недостаточным с точки зрения качества ре-гулирования. Ниже перечислены прямые показатели качества регулирования (рис. 25): t  – время регулирования, в течение которого регулируемая величина до-стигает заданного значения; x
 – динамическая ошибка, т.е. максимальное от-клонение регулируемой величины в переходном процессе; x
 – величина пере-регулирования;
 – статическая ошибка, т.е. остаточное отклонение регулируе-мой величины после окончания переходного процесса (имеет место только в стати-ческих САУ). Перечисленные показатели могут быть определены непосредственно по графику переходного процесса и поэтому называются прямыми.
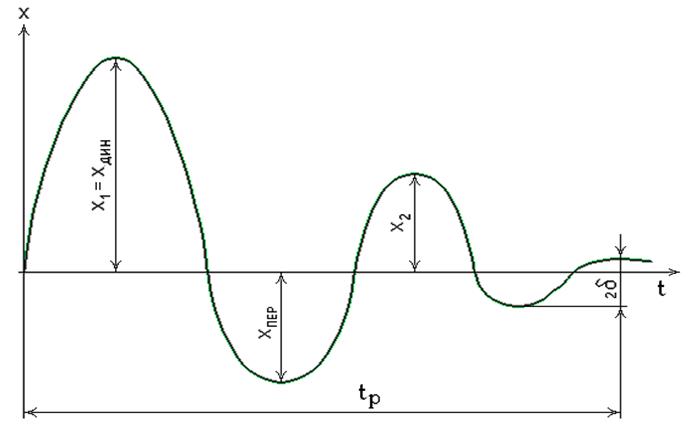
Рис. 25. Показатели качества регулирования.
Косвенными показателями качества регулирования являются  =
 – сте-пень затухания, характеризующая колебательность процесса; I
 =
 x(t)dt – простейшая интегральная оценка (качество регулирования оценивается по величине площади, заключённой между кривой переходного процесса и осями координат), используемая для переходных процессов, не имеющих перерегулирования; I
 =
 – квадратичная интегральная оценка, используемая для оценки любых процессов регулирования.
Оптимальные переходные процессы. На основании опытов и теоретических обобщений для промышленных объектов рекомендован ряд оптимальных переходных процессов регулирования (рис.26).
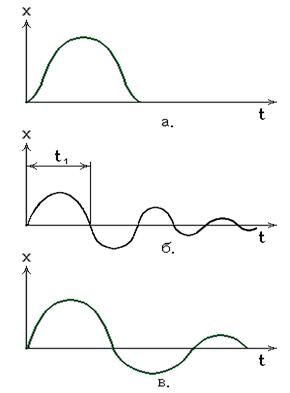
Рис. 26. Оптимальные переходные процессы:
a. – апериодический; б. – с 20% - ным перерегулированием;
в. – с минимальной квадратичной площадью.
1. Апериодический переходный процесс – характеризуется минимальным време-нем регулирования, отсутствием перерегулирования и максимальным динамичес-ким отклонением.
2. Затухающий колебательный переходный процесс с 20 %-ным перерегулирова-нием – характеризуется минимальным динамическим отклонением и временем первого полупериода колебаний t .
3. Затухающий колебательный переходный процесс с минимальной квадратичной площадью
I  =
 –
характеризуется 40-45 %-ным перерегулированием и максимальным временем ре-гулирования; имеет наименьшее динамическое отклонение.
Типы регуляторов. По характеру действия регуляторы бывают релейные, им-пульсные и непрерывные.
Релейные (позиционные) регуляторыосуществляют ступенчатое управляющее воздействие. Наиболее распространены двухпозиционные регуляторы. В этом слу-чае регулирующий орган может принимать одно из двух предельных положений: открыто или закрыто.
Импульсные регуляторы имеют в своей структуре импульсное звено и коммути-рующее устройство. Регулятор позволяет управлять одним или несколькими инер-ционными объектами, так как изменение регулирующего воздействия носит дис-кретный характер.
Непрерывные промышленные регуляторы в зависимости от реализуемого закона регулирования бывают пропорциональные, пропорционально-интегральные и пропорционально-интегрально-дифференциальные.
Пропорциональный регулятор (П-регулятор) производит перемещение регули-рующего органа пропорционально отклонению регулируемой величины от задан-ного значения.
Уравнение П – регулятор y = K  x , (2.110)
где K – коэффициент усиления регулятора.
Передаточная функция П – регулятора W(p) = K . (2.111)
Амплитудно-фазовая и переходная характеристики W(j  ) = K ; (2.112)
h(t) = K . (2.113)
Недостатком П – регуляторов является зависимость регулируемой величины от нагрузки. Это явление называется остаточной неравномерностью регулирования (статической ошибкой).
Параметром настройки П – регулятора служит диапазон дросселирования, рав-ный
 =

 100 % . (2.114)
Пропорционально-интегральный регулятор (ПИ – регулятор) производит пере-мещение регулирующего органа пропорционально сумме отклонения и интеграла от отклонения регулируемой величины.
Уравнение ПИ – регулятора
y = K (x+ 
 ) , (2.115)
где KР – коэффициент усиления регулятора; TИ – время изодрома (интегрирования).
При TИ 
 ПИ – регулятор превращается в П – регулятор.
Передаточная функция, амплитудно-фазовая и переходная характеристики ПИ – регулятора равны
W(p) = K (1+  ) ; (2.116)
W(j  ) = K
 (1-j
 ); (2.117)
h(t) = K (1+ 
 t) . (2.118)
Переходная характеристика ПИ – регулятора приведена на рис. 27. За время t = TИ интегральная составляющая становится равной пропорциональной, т.е. сиг-нал удваивается. Поэтому время изодрома называют временем удвоения. Так как интегральная составляющая вводится воздействием на упругую обратную связь (изодром), то ПИ – регуляторы называются изодромными. Параметры настройки ПИ – регулятора: диапазон дросселирования  и время изодрома ТИ . ПИ – регуляторы позволяют регулировать параметры без остаточной неравномерности.
Пропорционально-интегрально-дифференциальный регулятор (ПИД – регулятор) производит перемещение регулирующего органа пропорционально отклонению, интегралу и скорости изменения регулируемой величины.
Уравнение ПИД – регулятора
y = KР(x +  + TДИФ
 )(2.119)
где KР – коэффициент усиления регулятора; TДИФ – время дифференцирования.
При TДИФ = 0 ПИД – регулятор превращается в ПИ – регулятор.
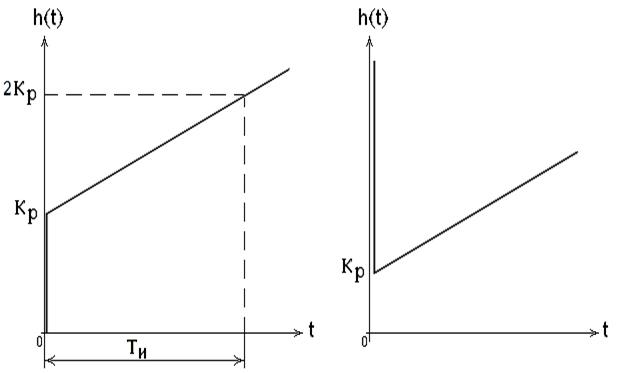
Рис. 27. Переходная характеристика ПИ – регулятора.
Рис. 28. Переходная характеристика ПИД – регулятра.
Передаточная функция ПИД – регулятора
W(p) = KР(1 +  + TДИФ p). (2.120)
Амплитудно-фазовая характеристика
W(j ) = KР(1 -  + j TДИФ ) . (2.121)
Переходная характеристика H(t) =  приt=0 ,
H(t) = KР (1+ t)приt > 0 . (2.122)
График переходной характеристики ПИД – регулятора приведён на рис. 28.
Параметры настройки ПИД – регулятора : диапазон дросселирования , время изодрома TИ и время дифференцирования TДИФ .
Исходные данные для расчёта автоматического регулятора.Для расчёта автоматического регулятора непрерывного действия необходимо иметь следующие исходные данные:
динамические характеристики объекта–постоянная времени T, c ; запазды-вание  , с ; коэффициент усиления KОБ.
максимально возможное возмущение по нагрузке –  ;
требуемые показатели качества регулирования – максимально допустимое динамическое отклонение A  ; допустимое перерегулирование A
 в процентах к A ; допустимое остаточное отклонение
 ; предельно допустимое время регулирования t c.
Расчёт регулятора сводится к выбору типа регулятора и определению оптималь-ных параметров настройки.
Выбор типа автоматического регулятора. Расчёт промышленных САУ может быть проведён различными методами: аналитическим, математического моделиро-вания на ЭВМ, графоаналитическим и экспериментально.
Общедоступным является графоаналитический метод, достоинствами которого являются его простота и достаточная точность результатов. Сущность этого метода состоит в том, что расчёт регулятора производится по заранее составленным графи-кам с учётом динамических свойств САУ и требований к качеству переходного процесса.
При выборе типа регулятора следует прежде всего определить характер действия регулятора. Такой выбор ориентировочно может быть сделан, исходя из величины отношения запаздывания к постоянной времени объекта T; при / T < 1,0 выбирается регулятор непрерывного действия; при / T < 0,2выбирается регуля-тор релейного действия; при / T > 1,0выбирается регулятор импульсного Дей-ствия. После определения характера действия регулятора переходят к выбору типа регулятора (закона регулирования).
Выбор типа регулятора производится по величине динамического коэффициента регулирования, определяемого по формуле
KДИН =  . (2.123)
Имея численное значение KДИН и задаваясь типом оптимального переходного процесса, по графикам функциональной зависимости KДИН от / Tнаходят тип регулятора (П-, ПИ- или ПИД), обеспечивающего при заданном / Tнеобходи-мое значение KДИН. В качестве примера на рис. 29 приведены графики функциональной зависимости KДИН от / T при апериодическом переходном про-цессе для различных типов регуляторов ( 1 – П-регулятор; 2 – ПИ-регулятор; 3 – ПИД-регулятор). Из графиков следует, что при увеличении у регулируемого объекта отношения / T для достижения одного и того же значения KДИН приходится применять регуляторы всё более сложных типов.
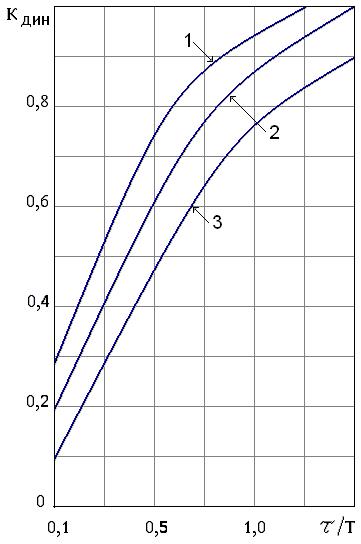
Рис. 29. Графики выбора типа регулятора
Выбранный тип регулятора далее проверяется на соответствие фактического вре-мени регулирования заданному и фактического остаточного отклонения регулиру-емой величины заданному значению (последнее только для П-регуляторов). Такие проверки осуществляются по специальным графикам.
Определение оптимальных параметров настройки регулятора. К промышленным САУ предъявляются следующие требования: система должна обладать заданным запасом устойчивости; динамическая ошибка, величина перерегулирования и ста-тическая ошибка е должны быть больше заданных; время регулирования должно быть минимальным. Выполнение двух последних требований возможно при мини-мизации одного из указанных из указанных ниже интегральных критериев
I1 =  ; I2 =
 .
Большинство методов определения оптимальных параметров настройки регуля-торов предусматривает решение задачи в два этапа:
1. Определение области, соответствующей заданному запасу устойчивости. В ка-честве критерия оптимальности на этом этапе обычно используют показатель коле-бательности
M =  , (2.124)
где |W(j )|max – максимум АЧХ замкнутой системы; |W(j )|0 – АЧХ замкнутой системы при = 0 .
Обычно считается, что система обладает необходимым запасом устойчивости, если М = 1,62  1,29 ;
2. Определение в выделенной области оптимальных параметров настроек. В ка-честве критерия оптимальности на этом этапе используются интегральные крите-рии I1и I2.
Для объектов высокого порядка расчёт регуляторов сопровождается сложными вычислениями. Для объектов первого порядка с запаздыванием расчёт может быть проведён с помощью специальных таблиц (табл. 2.1) или по графикам.
Дата добавления: 2021-04-21; просмотров: 311;
Поиск по сайту
Узнать еще
- II. Темы рефератов, ориентированные на исследование и анализ методологических идей и концепций крупнейших представителей современной философии и естествознания.
- III. Исследование личностных особенностей подростков
- Im7im9im11Исследование памяти
- VI. АГРАФИЯ. ИССЛЕДОВАНИЕ ПИСЬМА
- VII. АЛЕКСИЯ. ИССЛЕДОВАНИЕ ЧТЕНИЯ
- Аналитическое исследование
- АУСКУЛЬТАЦИЯ СЕРДЦА. ИССЛЕДОВАНИЕ АРТЕРИЙ И ВЕН
- Бактериологическое исследование молока
Публикации по технике и механике
Публикации по биологии
Публикации по информатике
Публикации по строительству
Публикации по физике
Публикации по химии
Публикации по электронике
Публикации по искусству
Публикации по географии
Публикации по медицине