Кинематические характеристики вращательного движения.
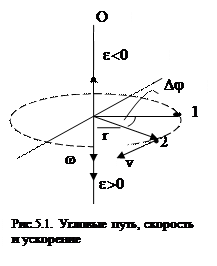 Вращательнымназывается такое движение, при котором все точки тела движутся по окружностям, центры которых лежат на одной и той же прямой, называемой осью вращения.
Пусть точка или абсолютно твердое тело за время Dt, вращаясь вокруг неподвижной оси ОО’, перешло из положения 1 в 2, повернувшись на угол Dj. Скалярная величина Dj есть угловой путь (рис.5.1). Элементарные (бесконечно малые) повороты можно рассматривать как векторы. Модуль такого вектора равен углу поворота dj, а направление определяется по правилу правого винта: если винт вращать в направлении движения точки по окружности, то поступательное движение его острия указывает направление вектора  . Такие вектора, направление которых связывается с направлением вращения, называются псевдовекторами. Быстрота вращения характеризуется векторомугловой скорости
 .
Средняя угловая скорость  . Мгновенная угловая скорость
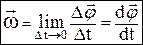 .
Изменение  со временем определяетвектор углового ускорения
 . Среднее угловое ускорение
 . Мгновенное угловое ускорение
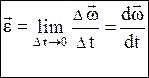 ;
 .
При вращении тела вокруг неподвижной оси изменение вектора обусловлено только изменением его численного значения. Поэтому  направлен вдоль оси вращения. Если вращение ускоренное, то направления и совпадают (e>0); если замедленное – то они противоположны (e<0).
При равнопеременном движении точки по окружности (e = const) уравнение движения имеет вид:
 ,
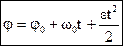 ,
где j0 – начальный угол поворота, w0 – начальная угловая скорость.
Связь между линейными и угловыми кинематическими характеристиками.
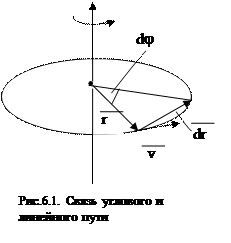 Пусть за малый промежуток времени dt материальная точка повернулась относительно оси вращения на малый угол dj (рис.6.1). По ранее приведенной формуле линейная скорость
 . При малых углах поворота перемещение dr можно считать равным произведению радиуса вращения r на угол поворота dj, т.е.
 . Отсюда
 =rw.
В векторном виде связь линейной скорости  и угловой
 можно представить с помощью векторного произведения
 ,
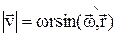 .
При вращении вокруг неподвижной оси угол между векторами и  равен
 , следовательно
 .
Если вращение равномерное, то  , и его можно характеризовать периодом вращения Т. Т – время одного полного оборота точки (тела) вокруг оси.
 ;
 ;
 ;

n – число оборотов в единицу времени, частота вращения.
Лекция 2. ДИНАМИКА
Динамика – это раздел механики, который изучает движение совместно с причинами, вызывающими или изменяющими это движение. В основе динамики лежат три закона Ньютона, сформулированные им в 1687 г.
Масса тела(материальной точки) – скалярная физическая величина, одна из основных характеристик материи. Она определяет ее инерционные (инертная масса) и гравитационные (гравитационная масса) свойства. Доказано, что инертная и гравитационная масса равны.
Причиной изменения движения тел является силовое воздействие.Сила  - векторная физическая величина, являющаяся мерой воздействия на тело со стороны других тел или полей, в результате чего тело либо приобретает ускорение, либо деформируется. Взаимодействие тел возможно как при соприкосновении, так и на расстоянии, благодаря силовым полям. В каждый момент времени сила характеризуется числовым значением, направлением в пространстве и точкой приложения.
Гравитационное поле – это поле сил взаимодействия (притяжения) тел, имеющих массу.
Закон всемирного тяготения:
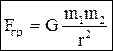 ,
где G = 6.67∙10-11 м3/(кг∙с2) - гравитационная постоянная, m1 и m2 – массы взаимодействующих точек, r - расстояние между ними.
Дата добавления: 2022-05-27; просмотров: 302;
Поиск по сайту
Публикации по технике и механике
Публикации по биологии
Публикации по информатике
Публикации по строительству
Публикации по физике
Публикации по химии
Публикации по электронике
Публикации по искусству
Публикации по географии
Публикации по медицине